产品特点
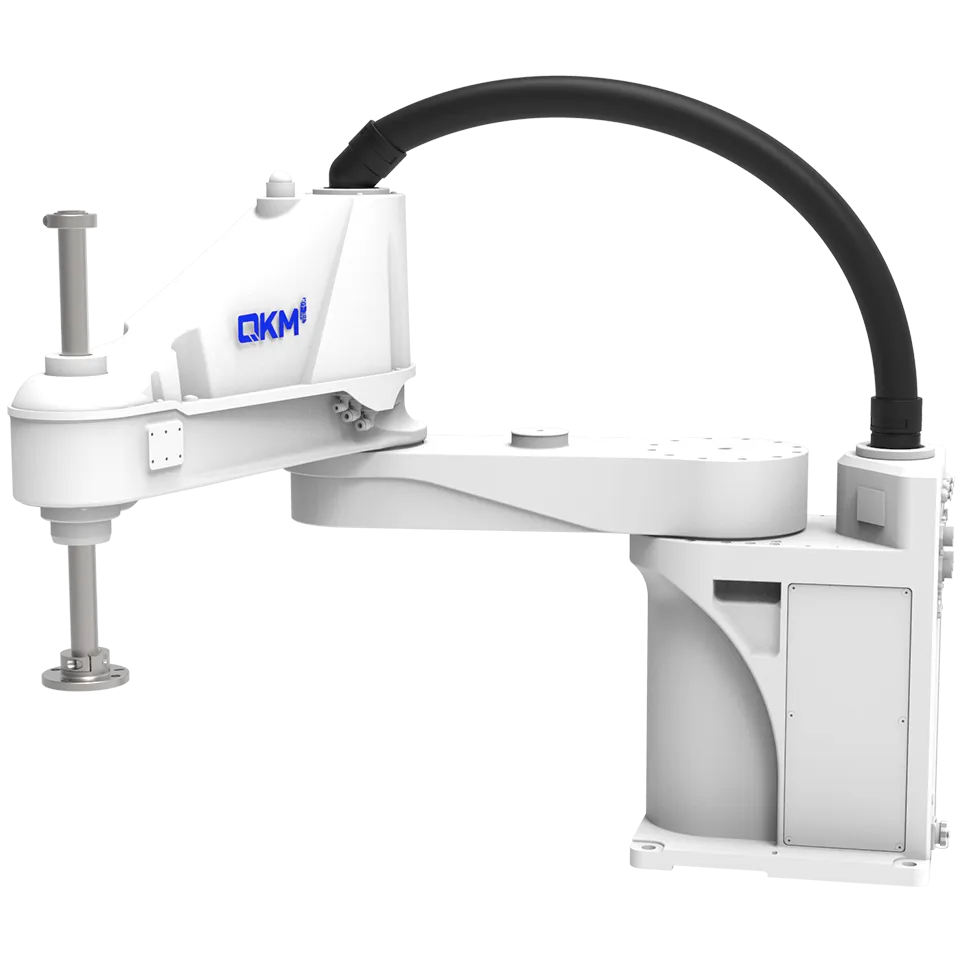
聚焦速度、精度与稳定性,满足多样化自动化需求。

产品参数
| AH20-0850 | ||
| 规格型号 | AH20-0850-0204-2000 | |
| 轴数 | 4 | |
| 最大负载 | 20 kg | |
| 臂长 | 全臂长 | 850 mm |
| J1 | 400 mm | |
| J2 | 450 mm | |
| 最大运动范围 | J1 | ±131° |
| J2 | ±152° | |
| J3 (防护型*2) |
200 mm (180 mm) |
|
| J4 | ± 360° | |
| 标准节拍周期*1 | 0.44 s | |
| 最大运动速度 | J1+J2 | 11000 mm/s |
| J3 | 2400 mm/s | |
| J4 | 1600°/s | |
| 重复定位精度 | J1+J2 | ±0.025 mm |
| J3 | ±0.01 mm | |
| J4 | ±0.01° | |
| 允许转动惯量 | 额定 | J4:0.05 kg·㎡ |
| 最大 | J4:0.45 kg·㎡ | |
| 安装方式 | 正装 | |
| 整机重量 | 56 kg | |
| I/O接口*3 | 28路输入,18路输出,手臂末端:提供18 pin可自由分配的线路 | |
| 通讯接口 | Ethernet,RS-232,RS-485,Modbus TCP ,EtherNet/IP | |
| 气管接口 | φ4mm x1,φ6mm x 2 | |
| 额定电压 | 230 V a.c. 50/60 Hz | |
| 额定功率 | 1.2kW | |
| 工作环境 | 环境温度0-40℃,相对湿度≤95%(无冷凝) | |
| *1:负载 2kg 下,往返拱形运动(水平 305mm、垂直 25mm )的循环时间(最大速度最优行程坐标)。 *2:防护型需要增加丝杆防护罩组件,整机IP等级可达IP65。 *3:通过Modbus TCP协议可进行I/O扩展。 |
||
| AH20-0850 | ||
| 规格型号 | AH20-0850-0204-4000 | |
| 轴数 | 4 | |
| 最大负载 | 20 kg | |
| 臂长 | 全臂长 | 850 mm |
| J1 | 400 mm | |
| J2 | 450 mm | |
| 最大运动范围 | J1 | ±131° |
| J2 | ±152° | |
| J3 (防护型*2) |
400 mm (370 mm) |
|
| J4 | ± 360° | |
| 标准节拍周期*1 | 0.44 s | |
| 最大运动速度 | J1+J2 | 11000 mm/s |
| J3 | 2400 mm/s | |
| J4 | 1600°/s | |
| 重复定位精度 | J1+J2 | ±0.025 mm |
| J3 | ±0.01 mm | |
| J4 | ±0.01° | |
| 允许转动惯量 | 额定 | J4:0.05 kg·㎡ |
| 最大 | J4:0.45 kg·㎡ | |
| 安装方式 | 正装 | |
| 整机重量 | 56 kg | |
| I/O接口*3 | 28路输入,18路输出,手臂末端:提供18 pin可自由分配的线路 | |
| 通讯接口 | Ethernet,RS-232,RS-485,Modbus TCP ,EtherNet/IP | |
| 气管接口 | φ4mm x1,φ6mm x 2 | |
| 额定电压 | 230 V a.c. 50/60 Hz | |
| 额定功率 | 1.2kW | |
| 工作环境 | 环境温度0-40℃,相对湿度≤95%(无冷凝) | |
| *1:负载 2kg 下,往返拱形运动(水平 305mm、垂直 25mm )的循环时间(最大速度最优行程坐标)。 *2:防护型需要增加丝杆防护罩组件,整机IP等级可达IP65。 *3:通过Modbus TCP协议可进行I/O扩展。 |
||
| AH20-1050 | ||
| 规格型号 | AH20-1050-0204-2000 | |
| 轴数 | 4 | |
| 最大负载 | 20 kg | |
| 臂长 | 全臂长 | 1050 mm |
| J1 | 600 mm | |
| J2 | 450 mm | |
| 最大运动范围 | J1 | ±131° |
| J2 | ±152° | |
| J3 (防护型*2) |
200 mm (180 mm) |
|
| J4 | ± 360° | |
| 标准节拍周期*1 | 0.48 s | |
| 最大运动速度 | J1+J2 | 12250 mm/s |
| J3 | 2400 mm/s | |
| J4 | 1600°/s | |
| 重复定位精度 | J1+J2 | ±0.025 mm |
| J3 | ±0.01 mm | |
| J4 | ±0.01° | |
| 允许转动惯量 | 额定 | J4:0.05 kg·㎡ |
| 最大 | J4:0.45 kg·㎡ | |
| 安装方式 | 正装 | |
| 整机重量 | 63 kg | |
| I/O接口*3 | 28路输入,18路输出,手臂末端:提供18 pin可自由分配的线路 | |
| 通讯接口 | Ethernet,RS-232,RS-485,Modbus TCP ,EtherNet/IP | |
| 气管接口 | φ4mm x1,φ6mm x 2 | |
| 额定电压 | 230 V a.c. 50/60 Hz | |
| 额定功率 | 1.2kW | |
| 工作环境 | 环境温度0-40℃,相对湿度≤95%(无冷凝) | |
| *1:负载 2kg 下,往返拱形运动(水平 305mm、垂直 25mm )的循环时间(最大速度最优行程坐标)。 *2:防护型需要增加丝杆防护罩组件,整机IP等级可达IP65。 *3:通过Modbus TCP协议可进行I/O扩展。 |
||
| AH20-1050 | ||
| 规格型号 | AH20-1050-0204-4000 | |
| 轴数 | 4 | |
| 最大负载 | 20 kg | |
| 臂长 | 全臂长 | 1050 mm |
| J1 | 600 mm | |
| J2 | 450 mm | |
| 最大运动范围 | J1 | ±131° |
| J2 | ±152° | |
| J3 (防护型*2) |
400 mm (370 mm) |
|
| J4 | ± 360° | |
| 标准节拍周期*1 | 0.48 s | |
| 最大运动速度 | J1+J2 | 12250 mm/s |
| J3 | 2400 mm/s | |
| J4 | 1600°/s | |
| 重复定位精度 | J1+J2 | ±0.025 mm |
| J3 | ±0.01 mm | |
| J4 | ±0.01° | |
| 允许转动惯量 | 额定 | J4:0.05 kg·㎡ |
| 最大 | J4:0.45 kg·㎡ | |
| 安装方式 | 正装 | |
| 整机重量 | 63 kg | |
| I/O接口*3 | 28路输入,18路输出,手臂末端:提供18 pin可自由分配的线路 | |
| 通讯接口 | Ethernet,RS-232,RS-485,Modbus TCP ,EtherNet/IP | |
| 气管接口 | φ4mm x1,φ6mm x 2 | |
| 额定电压 | 230 V a.c. 50/60 Hz | |
| 额定功率 | 1.2kW | |
| 工作环境 | 环境温度0-40℃,相对湿度≤95%(无冷凝) | |
| *1:负载 2kg 下,往返拱形运动(水平 305mm、垂直 25mm )的循环时间(最大速度最优行程坐标)。 *2:防护型需要增加丝杆防护罩组件,整机IP等级可达IP65。 *3:通过Modbus TCP协议可进行I/O扩展。 |
||
产品图纸